学位论文简介
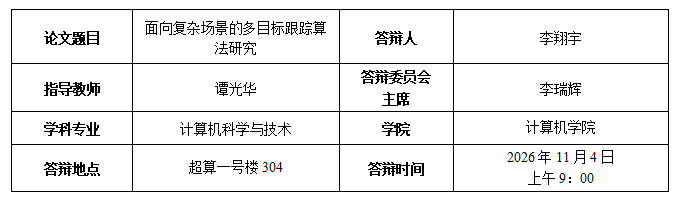
多目标跟踪是计算机视觉中连接逐帧感知与视频场景理解的基础技术,是实现智能安防、自动驾驶、智能交通以及智能侦查等高层次场景理解任务的核心技术支撑。本文围绕真实复杂场景中面临的目标长期遮挡导致的运动估计失效、目标不规则运动导致的运动模型错误预测、相机自身运动导致的数据关联失败以及目标特征污染导致的长期维持目标身份一致性困难等核心挑战,系统性地提出了一套相互协同的关键算法:
(1)针对复杂场景中因目标长期被遮挡导致的运动估计失效问题,提出基于动量补偿的运动模型补充模块以及基于目标历史轨迹回溯的重关联模块。该方法通过对处于长期被遮挡的目标的运动状态进行动量补偿,再通过目标历史轨迹信息对离开遮挡状态的目标进行重新关联跟踪,显著提高了长期遮挡场景下多目标跟踪算法的鲁棒性与目标身份维持能力。
(2)针对复杂场景中因目标不规则运动导致的运动模型预测错误问题,提出基于相邻帧间目标实例关联的目标运动估计模块以及基于相邻帧目标示例相关性的目标轨迹回溯抑制模块。该方法通过引入伪光流数据建立目标实例在相邻帧之间的空间相关性匹配关系,再基于目标实例相邻帧之间的相关性匹配关系回溯目标的历史空间信息,抑制与现有目标空间相关性过高的新目标轨迹的产生,增强了不规则运动目标的行动轨迹预测能力同时缓解了检测器误检可能导致的身份切换问题。
(3)针对复杂场景中因相机自身运动导致的数据关联失败问题,提出基于外观特征去噪与关联扩展的数据关联模块。该方法通过扩展数据关联模块的空间相关性评价函数的关联范围提高多目标跟踪算法抵抗空间坐标系变换的能力。此外该方法通过抑制低质量目标外观噪声特征以及抑制噪声轨迹的产生维持目标外观特征在跟踪过程中的一致性水平。
(4)针对复杂场景中因目标特征被噪声特征污染导致的长期维持目标身份一致性困难的问题,提出基于像素级特征关联与校准优化的目标特征去噪模块。该方法使用像素级掩码生成跟踪查询特征缓解目标特征中包含背景像素特征的现象,通过引入额外检测信息完成对残缺掩码的补全以解决目标掩码残缺问题,以及通过掩码校准与基于遮挡感知的目标交互过滤方法提高像素级掩码质量,最终提高跟踪算法长期维持目标身份一致性的能力,显著提升跟踪算法的整体跟踪性能。
主要学术成果
[1] Xiangyu Li, Yunchuan Qin, Ruihui Li, Guanghua Tan, Zhuo Tang, Kenli Li. MC-SORT: A Motion Correction-based Framework for Long-Term Multiple Object Tracking [C]. European Conference on Artificial Intelligence, 2024: 634-641. (第一作者,CCF B类会议)
[2] Xiangyu Li, Zhizhong Liu, Yunchuan Qin, Ruihui Li, Zhuo Tang, Kenli Li. DE-SORT: Online Multi-Object Tracking via Object Denoising and Extension Association [J]. IEEE Transactions on Consumer Electronics, 2026. (第一作者,SCI二区期刊)
[3] Xiangyu Li, Ruihui Li, Huilong Pi, Yunchuan Qin, Zhizhong Liu, Zhuo Tang. IMETrack: Instance Motion Estimation of Adjacent Frames for Multiple Object Tracking[J]. IEEE Transactions on Multimedia. (第一作者,CCF A类期刊,Under Review)
[4] Xiangyu Li, Meng Wang, Yunchuan Qin, Huilong Pi, Jiapeng Zhang, Nan Hu, Ruihui Li. Multiple Object Tracking via Pixel-level Association[C]. International Conference on Learning Representations, 2027. (第一作者,CCF A类会议,Under Review)