学位论文简介
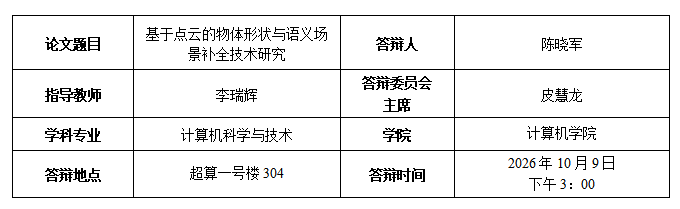
三维物体形状与语义场景补全是自动驾驶、机器人导航及人机交互等智能系统实现复杂环境感知与认知的重要基础。针对实际场景中点云结构缺失、输入稀疏、语义标注成本高以及三维数据采集设备昂贵等问题,本文围绕基于点云的物体形状与语义场景补全技术展开研究,形成了从单物体到复杂场景、从完整监督到稀疏监督、从点云输入到单幅图像输入的研究体系。取得了以下主要创新性研究成果:
(1)针对远距离缺失结构难以准确恢复的问题,提出基于启发式结构生长的点云补全方法HSG-Net。通过构造多级结构完整度真值,结合一致性约束位移与特征记忆机制,实现缺失结构由近及远的渐进式恢复,提高了物体形状补全的结构完整性与细节保真度。
(2)针对无序场景点云局部几何感知不足及语义初始化不可靠的问题,提出SCPid。通过空间分块感知提取细粒度局部结构,并利用师生蒸馏将二维图像先验迁移至点云模型,增强了场景几何恢复与语义预测能力。
(3)针对极稀疏输入下结构补全与语义分割性能失衡的问题,提出SPC-Net。通过类内和类间显著性感知增强局部结构与跨类别信息,并采用粗到细的生成与代理细化策略,实现由极稀疏点云到稠密语义场景的稳健重建。
(4)针对逐点语义标注成本高的问题,提出面向稀疏监督的S4C-Net。该方法融合图像先验蒸馏、结构化查询交叉注意力与一致性正则化,在仅使用少量标注点的条件下仍能获得稳定的场景补全和语义分割结果。
(5)针对现有方法依赖昂贵三维采集设备的问题,提出基于单幅图像的ScenIma。通过预训练重建模型、自适应位姿校正及场景闪存注意力机制,从单幅图像生成完整语义场景点云,降低了三维场景感知的设备与计算成本,为相关技术的实际应用提供了新的解决方案。
主要学术成果
Xiaojun Chen, Junxian Chen, Ying Liu, Ruihui Li. HSG-Net: Point Cloud Completion via Heuristic Structure Growing [J]. IEEE Transactions on Neural Networks and Learning Systems, 2026, 37: 661-672. (SCI 一区,第一作者)
Xiaojun Chen, Xu Wang, Ying Liu, Ruihui Li. SCPid: Point Cloud Semantic Scene Completion via Spatial-Chunked Perception and Image Prior Distillation [J]. Expert Systems with Applications, 2026, 331. (SCI 一区,第一作者)
Xiaojun Chen, Chenxiang Sun, Wenzhe He, Ying Liu, Ruihui Li. ScenIma: Point Cloud-Based Semantic Scene Completion from a Single Image [C]. ACM International Conference on Multimedia, 2026. (CCF A 类,第一作者)
Wenzhe He, Xiaojun Chen, Wentang Chen, Hongyu Wang, Ying Liu, Ruihui Li. RWKV-PCSSC: Exploring RWKV Model for Point Cloud Semantic Scene Completion [C]. ACM International Conference on Multimedia, 2025: 161-170. (CCF A 类,共同一作)